- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
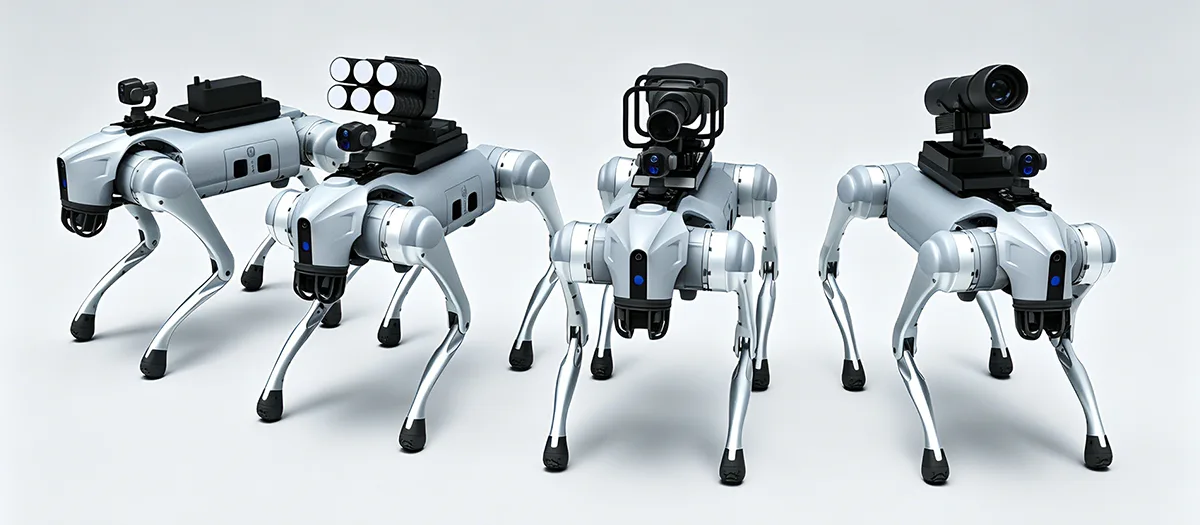
Шта робота пса чини погодним за сложене индустријске операције?
A Робот Догје дизајниран да превазиђе ограничења конвенционалних мобилних робота на точковима када индустријски задаци укључују степенице, падине, неравно тло, уске пролазе, крхотине, тунеле или друге тешке терене. Његова вредност потиче од комбинације четвороножне мобилности, аутономне навигације, перцепције животне средине, сензора специфичних за задатак, модуларне опреме и континуираног рада. За индустријске кориснике, међутим, сама мобилност није довољна. Практична платформа такође треба да подржи стабилно кретање, прикупљање података, интеграцију опреме, управљање батеријама, одржавање и рад у дефинисаним условима околине. Ово чини архитектуру платформе и планирање апликација централним за успешну примену у инспекцијама, надзору инфраструктуре, интелигентној производњи, подршци у хитним случајевима и другим професионалним оперативним сценаријима.
Садржај
Кликните на одељак да бисте прешли директно на одговарајућу техничку дискусију.
- 1. Шта дефинише индустријског четвороножног робота?
- 2. Шта мобилност ногу чини корисном на тешком терену?
- 3. Које аутономне функције побољшавају индустријски рад?
- 4. Какву улогу игра вишесензорска перцепција?
- 5. Које задатке инспекције може да подржи четвороножна платформа?
- 6. Шта модуларна опрема може додати платформи?
- 7. За које услове треба да буде дизајнирана платформа?
- 8. Како четвороножни роботи могу да смање изложеност тешким радним подручјима?
- 9. Како треба интегрисати опрему и сензоре?
- 10. Шта купци треба да процене пре него што изаберу платформу?
- 11. Како изгледа структурирани процес имплементације?
- 12. Који је будући правац индустријске четвороножне роботике?
- 13. Често постављана питања
Шта дефинише индустријског четвороножног робота?
Индустријски четвороножни робот је мобилна роботска платформа изграђена око кретања ногу, а не точкова или гусеница. Његова четвороножна структура омогућава му да преговара о променама надморске висине и неправилном тлу док носи сензоре, комуникациону опрему, рачунарски хардвер и другу опрему специфичну за примену.
Дефинишућа карактеристика није само изглед четири ноге. Вредност четвороножне платформе долази од координације између локомоције, перцепције, контроле, снаге, структуре и опреме за задатак. Робот треба да разуме своју околину, да прилагоди своје кретање, да одржава равнотежу и да спроведе дефинисану оперативну рутину.
Овај системски оријентисан дизајн одваја индустријске четвороножне платформе од једноставних машина на даљинско управљање. Професионална платформа може да подржи аутономно планирање руте, избегавање препрека, прикупљање података, праћење опреме и поновљиве рутине патроле. Ове функције омогућавају роботу да учествује у ширем оперативном току рада уместо да се понаша само као мобилна камера.
Леггед Мобилити Кретање на четири ноге омогућава платформи да преговара по степеницама, падинама, празнинама, неравним подовима, лабавом тлу и другим променама на терену.
Интелигентна навигација Перцепција, планирање путање, позиционирање и избегавање препрека могу подржати аутономније кретање кроз сложена окружења.
Екпандабле Платформ Модуларни сензори и опрема могу прилагодити исту роботску базу различитим инспекцијским, надзорним и индустријским задацима.
Зашто четвороножна мобилност мења индустријску аутоматизацију
Традиционални роботи на точковима најбоље раде на релативно предвидљивим површинама. Њихова ефикасност може да се смањи када степенице, ровови, растресити материјали, повишени прагови или неравни терен прекину руту. Системи на гусјеницама могу да се носе са неким изазовним површинама, али такође имају ограничења у уским просторима и када окружење садржи честе промене надморске висине.
Кретање ногу различито приступа проблему. Свака нога се може контролисати појединачно, омогућавајући роботу да постави стопала у складу са тереном. Ово пружа више опција за одржавање равнотеже док се крећете кроз неправилна окружења.
За индустријске примене, практична предност је приступ. Робот који може да се креће кроз више типова терена може потенцијално да стигне до инспекцијских тачака, подручја опреме, тунела, радионица и других локација где конвенционалној мобилној платформи може бити потребна додатна инфраструктура.
- Покрет са четири ноге подржава промену надморске висине и неравно тло.
- Аутономна навигација може смањити потребу за континуираним ручним управљањем.
- Сензори пружају информације о животној средини за задатке кретања и инспекције.
- Модуларни интерфејси омогућавају инсталацију различите опреме за различите апликације.
- Дигитално прикупљање података може повезати операције на терену са каснијом анализом.
Основни принципИндустријски четвороножни треба оценити као комплетан мобилни оперативни систем. Мобилност је важна, али перцепција, контрола, интеграција опреме, напајање и функције података одређују колико ће та мобилност постати корисна.
Шта мобилност ногу чини корисном на тешком терену?
Тежак терен је једно од најјаснијих области примене четвороножне роботике. Индустријске локације могу садржати степенице, рампе, ровове, уске стазе, рушевине, блатњаве површине, неравне подове и промене у висини површине. Платформа дизајнирана само за равне подове може захтевати додатну инфраструктуру или можда неће моћи да досегне одређене области.
Четвороножни робот може појединачно да поставља и подиже стопала, омогућавајући му да прилагоди положај тела како се терен мења. Ово може подржати кретање преко косина, степеница, празнина и неправилних површина уз одржавање стабилнијег односа између платформе и тла.
Степенице и промене висине
Степенице су једноставан пример терена који може изазвати платформе на точковима. Сваки точак треба да одржава одговарајући контакт са површином, док робот мора да превазиђе поновљене вертикалне промене. Платформа са ногама може подићи појединачне ноге и прилагодити своје држање да се креће између степеница.
Тачне могућности и даље зависе од дизајна робота, геометрије корака, контролног система и услова околине. Важна инжењерска тачка је да конструкција са ногама пружа додатне могућности кретања које точкови немају.
Нагиби и неравне површине
Индустријска окружења често укључују нагнути бетон, шљунак, растресито тло, блатњаву земљу, дренажне канале или прелазне површине. Четвороножна платформа може прилагодити своје положаје ногу и став тела како се терен мења.
Стабилан рад зависи од комбинације алгоритама механичког дизајна, перцепције, контроле хода, вуче и равнотеже. Ноге пружају могућност физичког кретања, док контролни систем одређује како се та способност користи.
Уски и претрпани простори
Индустријски тунели, радионице, ходници цеви и простори за одржавање могу садржати препреке које ограничавају доступну руту. Компактна четвороножна платформа може да се креће кроз неке од ових простора без потребе за континуираном равном површином за вожњу.
| Терраин Цондитион | Изазов за конвенционалне мобилне платформе | Предност четвороножног дизајна |
|---|---|---|
| Steps | Вертикалне промене могу прекинути контакт точкова и кретање унапред | Појединачне ноге се могу подићи и поставити на различите висине |
| Стрме падине | Смањена вуча и ограничено прилагођавање тела могу утицати на кретање | Положај ногу и држање тела могу се подесити током кретања |
| Руббле | Неправилне контактне површине могу учинити кретање точкова нестабилним | Појединачно постављање стопала пружа више могућности за превладавање препрека |
| Мудди Гроунд | Вуча точка или гусеница може варирати на меким површинама | Постављање ногу може се прилагодити променљивим условима контакта |
| Празнине и јаруге | Системи на точковима могу захтевати премошћавање или обилазнице | Кретање ногу може да се креће око или преко изабраних карактеристика терена |
Баланс је важан колико и кретање
Није довољно да се крећете по тешком терену. Платформа треба да одржава равнотежу док носи сензоре и опрему. Нагле промене висине тла могу утицати на центар гравитације робота и расподелу оптерећења.
Контролни системи стога морају да координирају ход, држање, повратне информације сензора и брзину кретања. Функције против потресања и против превртања могу помоћи у одржавању стабилног рада унутар дефинисаног радног оквира.
Ово је посебно важно када робот носи камере или опрему за мерење. Прекомерно кретање може да умањи квалитет прикупљених података чак и када сам робот остане усправан.
Које аутономне функције побољшавају индустријски рад?
Индустријска роботика постаје кориснија када платформа може да обавља поновљиве задатке без сталног ручног управљања. Аутономне функције могу да смање оптерећење оператера док кретање и прикупљање података буду структуриранији.
Модерне четвороножне платформе могу комбиновати перцепцију животне средине, позиционирање, планирање руте, избегавање препрека, извршавање задатака и снимање података. Степен аутономије зависи од архитектуре робота, сензора, софтвера, услова комуникације и радног окружења.
Перцепција животне средине
Пре него што мобилни робот може да се креће аутономно, потребне су му информације о окружењу око њега. Сензори могу да идентификују препреке, промене на терену, отворене руте и друге релевантне карактеристике.
Податке о перцепцији затим користи навигациони систем да би одредио како робот треба да се креће. У променљивом окружењу, овај процес ће можда морати да се одвија непрекидно уместо да се заснива само на фиксној мапи.
Планирање путање и избегавање препрека
Планирање путање одређује како робот може да путује између дефинисаних тачака. Избегавање препрека му помаже да се прилагоди када објекат блокира планирану руту или када се услови околине промене.
За индустријску инспекцију, ово може подржати поновљиве руте око опреме, кроз објекте или између одређених инспекцијских тачака. Оператери се могу више фокусирати на резултате инспекције уместо да ручно контролишу сваки покрет.
Планирање задатака и прикупљање података
Аутономна рутина инспекције може комбиновати кретање са сенсингом. Робот може да путује до дефинисаних локација, прикупља слике или очитавања сензора, снима резултате, а затим наставља до следеће локације.
Ово ствара дигитални радни ток у коме су кретање робота и прикупљене информације повезани. Уместо да производи само видео ток, систем може да направи структурирани запис резултата инспекције.
Перцеиве
Сензори прикупљају информације о терену, препрекама, опреми и околним условима.
План
Навигациони систем одређује одговарајућу руту према расположивом простору и захтевима задатка.
Ацт
Ноге и контролни системи координирају кретање док се прилагођавају променама у окружењу.
Рецорд
Слике инспекције, мерења сензора и информације о раду могу се сачувати за даљу анализу.
Аутономија треба да буде усклађена са окружењем
Аутономни рад не значи да свако индустријско окружење треба да буде потпуно без надзора. Нека окружења захтевају дефинисан надзор, интервенцију на даљину или потврду оператера пре одређених задатака.
Практичнији приступ је да се идентификује који делови тока посла могу бити поуздано аутоматизовани и где људско доношење одлука остаје корисно. Навигација, поновљено прикупљање података и рутинско извршавање руте су јаки кандидати за аутоматизацију, док необични налази могу захтевати додатну процену од стране људи.
Какву улогу игра мултисензорска перцепција?
Перцепција даје мобилном роботу информације које су му потребне да разуме своје окружење и обавља задатке специфичне за апликацију. Један сензор ретко даје све врсте информација које су потребне за индустријски рад.
Визуелне камере могу пружити детаљне слике. Термални сензори могу открити температурне разлике. Сензори удаљености могу помоћи роботу да разуме околну геометрију. Други сензори могу да подрже локализацију, мерење животне средине или инспекцију специфичне за опрему.
Визуелни сенсинг
Камере високе дефиниције могу да снимају слике и видео за посматрање опреме, проверу инфраструктуре, надзор објеката и документацију. Визуелни подаци су често полазна тачка за инспекцију јер оператери могу директно да прегледају изглед компоненти и површина.
Термички сензор
Термичка слика може да идентификује температурне варијације које можда нису очигледне на сликама видљивог светла. Ово може бити корисно у вези са електричном опремом, машинама, енергетским системима и другим средствима где абнормални обрасци топлоте могу указивати на стање које захтева даљу процену.
Просторна перцепција
Информације о удаљености и дубини могу помоћи роботу да разуме препреке, коридоре, степенице и друге карактеристике окружења. Ово подржава навигацију и такође може допринети мапирању и просторној документацији.
| Сенсор Цатегори | Примари Информатион | Потенцијална индустријска улога |
|---|---|---|
| Камера са видљивим светлом | Слике и видео | Визуелни преглед, документација, преглед опреме |
| Тхермал Цамера | Температурни обрасци | Провере термичког стања и идентификација ненормалне топлоте |
| Сензор дубине или домета | Удаљеност и просторни односи | Навигација, избегавање препрека и мапирање животне средине |
| Енвиронментал Сенсор | Дефинисана мерења животне средине | Надгледање локације и прикупљање података специфичних за апликацију |
Зашто је фузија сензора важна
Фузија сензора комбинује информације из различитих извора сензора како би створила потпунију репрезентацију околине. Камера може препознати изглед објекта, док сензор дубине даје његову удаљеност и положај.
Термалне информације затим могу додати још један слој показујући да ли објекат има необичан температурни образац. Комбиновање ових извора може учинити инспекцију и навигацију информативнијим од ослањања на само један сензор.
Избор носивости зависи од задатка
Више сензора не значи нужно и бољи систем. Свака додатна компонента додаје тежину, захтеве за снагом, ограничења за монтажу, захтеве за обраду података и разматрања одржавања.
Прави приступ је одабир само информација потребних за дефинисани задатак. Платформа за визуелну инспекцију можда неће захтевати велику колекцију сензора животне средине, док пројекту индустријског мониторинга може бити потребно неколико типова података да би произвео корисне резултате.
Које инспекцијске задатке може да подржи четвороножна платформа?
Инспекција је једна од најпрактичнијих индустријских апликација за четвороножну роботику јер платформа може да се креће кроз локације које могу бити незгодне за људе или тешке за машине на точковима.
Робот може да прати дефинисане руте, зауставља се на тачкама контроле, прикупља слике или податке сензора и враћа информације систему за анализу. Ово ствара поновљив радни ток инспекције који се може заказати у складу са оперативним захтевима објекта.
Инспекција фабрике и радионице
У производним окружењима, опрема се често дистрибуира у великим објектима. Неке области могу бити повишене, уске или раздвојене променама у нивоу пода.
Четвороножна платформа може да се креће по одабраним деловима објекта и прикупља визуелне информације са машина, цевовода, електричних ормара, структуралних области и других дефинисаних средстава.
Мониторинг снаге и опреме
Топлотни и визуелни сензори се могу комбиновати за инспекцију опреме где су релевантне температурне разлике. Робот може прикупљати слике на унапред дефинисаним локацијама и упоређивати тренутне резултате са историјским записима.
Инспекција тунела и затворених подручја
Тунели, ходници цеви и друга уска подручја могу представљати изазове за приступ. Компактни мобилни робот може ући у такве просторе док носи камере, осветљење или друге сензоре погодне за задатак инспекције.
Осматрање инфраструктуре
Инфраструктурна средства често захтевају поновљене инспекције сличних подручја. Поновљива рута робота може помоћи у стандардизацији прикупљања слика и обезбедити доследан радни редослед.
- Рутинска инспекција:Пратите унапред дефинисане руте и прикупљајте понављајуће визуелне или сензорске податке.
- Праћење опреме:Комбинујте визуелне и термалне информације за процену стања.
- Структурно посматрање:Снимите слике одабраних површина, спојева, цеви и других физичких средстава.
- Документација података:Направите записе о инспекцији са временским жигом за касније поређење и анализу.
Предност инспекцијеНајкориснија аутоматизација није само замена пешачке руте за инспекцију. То ствара циклус који се може поновити у коме су покрети, сенсинг, снимање података и каснија анализа повезани.
Подаци о инспекцији треба да буду структурирани
Велика колекција слика није аутоматски корисна. Систем треба да повеже податке са одређеним локацијама, опремом, рутама или тачкама инспекције тако да оператери могу да разумеју одакле долази свако посматрање.
Када се роботски систем инспекције комбинује са одговарајућим софтвером, добијене информације могу подржати анализу трендова, планирање одржавања и накнадну инспекцију. Тачан ток посла зависи од објекта и потребних информација.
Шта модуларна опрема може додати платформи?
Модуларност омогућава једној роботској платформи да подржи различите задатке променом или додавањем опреме. Ово је посебно корисно у индустријским окружењима где може бити потребно неколико врста инспекције и надзора.
Могућа опрема укључује камере са видљивим светлом, системе за термовизију, детекторе гаса, јединице за осветљење, комуникационе уређаје, сензоре животне средине и друге модуле за специфичне задатке. Тачна конфигурација зависи од носивости робота, електричног система, интерфејса за монтажу и услова рада.
Опрема за инспекцију
Камере и термовизијски системи могу трансформисати робота у мобилну платформу за инспекцију. Визуелне камере могу документовати физичка стања, док термални сензори могу пружити додатне информације о дистрибуцији топлоте.
Опрема за животну средину
Сензори за гас и околину могу омогућити роботу да прикупља мерења из области које можда нису погодне за ручни приступ. Ово може подржати праћење токова рада у индустријским објектима, тунелима, радионицама и другим дефинисаним окружењима.
Опрема за осветљење и комуникацију
Модули осветљења могу да побољшају квалитет слике у тамним областима и подрже рад на локацијама са ограниченим осветљењем. Комуникациона опрема може омогућити оператерима да размењују информације са особљем у оперативном подручју.
Висуал Модуле Снима слике и видео за визуелну инспекцију, документацију и посматрање опреме.
Тхермал Модуле Пружа информације везане за температуру као допуну конвенционалном визуелном прегледу.
Енвиронментал Модуле Прикупља дефинисана мерења гаса, ваздуха или других еколошких мерења у складу са апликацијом.
Модуларност треба да има дефинисане интерфејсе
Модуларни систем је практичан само када се опрема може инсталирати без стварања непотребних проблема са компатибилношћу. Тачке монтаже, електричне везе, интерфејси података, физичке димензије и ограничења тежине треба да буду јасно дефинисани.
Стандардизовани интерфејси могу поједноставити промене између конфигурација опреме. У исто време, специјализовани пројекти могу захтевати прилагођене носаче, кућишта или аранжмане за напајање када стандардни интерфејси не испуњавају захтеве апликације.
Снага и тежина морају се узети у обзир заједно
Сваки додатни модул мења комплетну конфигурацију рада. Тежи сензор повећава оптерећење које носе ноге и погонски систем. Додатна електроника може повећати потрошњу електричне енергије. Веће кућиште може утицати на центар гравитације или ограничити кретање робота.
Модуларни дизајн стога најбоље функционише када је робот развијен са довољно пажње на механичке и електричне односе између основне платформе и њене опреме.
За које услове треба да буде дизајнирана платформа?
Индустријска окружења се значајно разликују. Под радионице представља различите изазове из грађевинског подручја на отвореном, док тунел уводи различита ограничења на отвореном индустријском месту.
Пре избора или развоја роботске платформе, услови околине треба да буду јасно дефинисани. Ови услови утичу на структуру, сензоре, алгоритме кретања, заптивање, понашање батерије и захтеве одржавања.
Киша и влага
Спољна окружења могу изложити роботску опрему киши, прскању воде и високој влажности. Одговарајући ниво заштите зависи од дизајна платформе и предвиђеног радног окружења.
Влага такође може утицати на сензоре и конекторе. За поновљени рад на отвореном, ове компоненте треба узети у обзир током механичког и електричног дизајна, а не третирати их као секундарне детаље.
Прашина и растресити материјали
Индустријске локације могу садржати прашину, песак, крхотине или друге честице. Такви материјали могу ући у покретне механизме или утицати на видљивост сензора.
Заштита, процедуре чишћења, приступ одржавању и избор компоненти би стога требало да одражавају стварне услове локације.
Температура
Перформансе батерије, електроника, сензори и механички материјали могу различито да реагују на промене температуре. Платформу намењену широким температурним условима треба проценити у односу на стварни опсег који се очекује током рада.
Вибрације и удари
Кретање ногу ствара поновљено механичко кретање, док неравни терен може изазвати додатне ударе. Осетљиви сензори и електронска опрема стога захтевају одговарајућу монтажу и заштиту.
| Фактор животне средине | Потенцијални ефекат | Разматрање дизајна |
|---|---|---|
| Влага | Може утицати на конекторе, електронику и сензоре | Одговарајуће процедуре затварања, заптивања и одржавања |
| Прашина | Може ући у механичка или електронска подручја | Заштита, приступ за чишћење и избор одговарајућих компоненти |
| Температура | Може утицати на понашање батерије и електронике | Дефинисан радни опсег и релевантна еколошка евалуација |
| Вибрације | Може утицати на податке сензора и механичке компоненте | Одговарајућа монтажа, конструкцијски дизајн и процена вибрација |
| Утицај | Може да оптерети ноге, кућишта, носаче и електронику | Заштита конструкција и валидација под дефинисаним условима |
Окружење одређује праву конфигурацију
Не постоји универзална конфигурација која је идеална за сваку индустријску локацију. Радно окружење треба документовати пре него што се изабере робот.
Корисне информације могу укључивати рад у затвореном или на отвореном, типове површина, температурни опсег, присуство прашине или влаге, ширину ходника, димензије степеница, очекиване препреке, потребну носивост и услове комуникације.
Како четвороножни роботи могу да смање изложеност тешким радним подручјима?
Једна важна примена индустријске роботике је смањење потребе да људи уђу на локације које су тешко доступне, непријатне или неприкладне за рутинску ручну инспекцију.
Мобилни робот може да носи камере и сензоре у дефинисане области док оператери остају на погоднијој контролној позицији. Ово може подржати инспекцију и прикупљање података без потребе да особље физички прати сваки пут инспекције.
Смањење рутинске изложености
Неки индустријски задаци укључују понављано кретање кроз врућа, прашњава, мокра, бучна, уска или на други начин тешка окружења. Коришћење мобилне платформе за рутинско прикупљање података може смањити учесталост којом особље треба да уђе у те области.
Робот не елиминише све захтеве за људску интервенцију. Одржавање, необични налази, поправке и задаци ван могућности робота могу и даље захтевати обучено особље. Сврха је да се одговарајуће активности инспекције и праћења пребаце у више контролисан оперативни модел.
Даљинско посматрање и комуникација
Камере и комуникациони модули могу да пруже оператерима информације са терена без потребе да стоје поред опреме која се проверава.
За тимове за одржавање, ово може бити корисно током прелиминарних провера. Робот може прво да прикупи визуелне информације, омогућавајући техничарима да одреде која врста накнадног рада може бити потребна пре уласка у подручје.
Смањење ризика зависи од дизајна система
Робот није аутоматски безбедан само зато што је удаљен. Комплетном систему је потребна одговарајућа навигација, избегавање препрека, комуникација, процедуре за хитне случајеве, праксе одржавања и оперативна ограничења.
Робот стога треба третирати као инжењерски алат са дефинисаним могућностима, а не као универзална замена за људски рад.
- Дефинишите који задаци се могу обављати на даљину.
- Успоставите безбедне радне границе за робота.
- Обезбедите одговарајућу комуникацију и функције контроле у хитним случајевима.
- Одржавајте сензоре и механичке компоненте у складу са радним условима.
- Нека људска интервенција буде доступна за ситуације изван дефинисаних могућности робота.
Како треба интегрисати опрему и сензоре?
Интеграција опреме одређује да ли робот може да изврши свој предвиђени задатак без угрожавања мобилности, равнотеже, доступности енергије или квалитета података. Сензор који добро ради на клупи може захтевати другачију монтажну структуру када се инсталира на покретну четвороножну платформу.
Механичка монтажа
Тачке за монтажу треба да безбедно подржавају опрему док одржавају довољан приступ за инсталацију и одржавање. Локација опреме је такође важна јер може утицати на центар гравитације и кретање робота.
За камере и сензоре који захтевају стабилан поглед, систем монтаже такође треба да узме у обзир кретање и вибрације. Опреми је потребно одговарајуће видно поље без ометања ногу робота или других компоненти.
Електрична интеграција
Сваки додатни модул ствара електричне потребе. Камере, термални системи, рачунарски модули, осветљење, комуникациона опрема и сензори животне средине могу имати различите захтеве напона и струје.
Архитектура напајања треба да прихвати ова оптерећења уз одржавање компатибилности са батеријом робота и контролном електроником.
Интеграција података
Савремени роботски системи могу да генеришу велике количине слика, сензора и навигационих података. Систем треба да дефинише како се информације прикупљају, преносе, чувају и обрађују.
За инспекцијске апликације, подаци би у идеалном случају требали остати повезани са информацијама о локацији и времену, тако да каснија анализа може тачно идентификовати гдје је одређено запажање прикупљено.
| Интегратион Ареа | Кључно питање | Потенцијални утицај |
|---|---|---|
| Тежина | Може ли робот носити комплетан пакет опреме? | Утиче на покретљивост, равнотежу и механичко оптерећење |
| Положај | Где треба монтирати опрему? | Може утицати на центар гравитације, видно поље и кретање |
| Повер | Који електрични улаз је потребан? | Мења захтеве за батерију и управљање напајањем |
| Подаци | Како ће се информације преносити или чувати? | Одређује архитектуру комуникације и обраде |
| Одржавање | Да ли се модулу може приступити и заменити? | Утиче на употребљивост и континуитет рада |
Интеграцију треба планирати пре постављања
Рано планирање може да спречи проблеме као што су блокирани сензори, неприступачни конектори, недовољан капацитет батерије или нестабилна монтажа опреме.
Корисне техничке информације укључују димензије опреме, тежину, потрошњу енергије, спецификације конектора, комуникационе интерфејсе, захтеве за монтажу, радну температуру и очекивану изложеност околини.
Када су ови параметри познати, роботска платформа се може оценити као комплетан систем, а не као основни робот са опремом која је накнадно додата.
Шта купци треба да процене пре него што изаберу платформу?
Избор четвороножног робота треба да почне са апликацијом, а не са изгледом или једним бројем перформанси. Технички напредна платформа и даље може бити неприкладна ако не може да се креће по траженом терену, да носи неопходну опрему, да ради под очекиваним условима или да обезбеди потребне податке.
Почните са окружењем
Документујте површине, косине, степенице, ходнике, препреке, температуру, влагу, прашину и друге карактеристике животне средине. Ови фактори одређују коју врсту мобилности и заштите платформа захтева.
Дефинишите оперативни задатак
Идентификујте да ли ће робот обављати инспекцију, надгледање, прикупљање података, транспорт, посматрање опреме или другу дефинисану функцију. Задатак одређује опрему коју треба инсталирати.
Процените мобилност
Погледајте више од способности ходања. Узмите у обзир пењање уз степенице, руковање нагибима, савладавање препрека, стабилност, брзину кретања, способност окретања и перформансе на стварним условима површине који се очекују на локацији.
Проверите капацитет носивости и интеграцију
Треба проценити комплетан пакет опреме, укључујући камере, сензоре, комуникационе уређаје, монтажне структуре, батерије и другу додатну опрему.
Прегледајте аутономне функције
Одредите да ли систем може да подржи планирање руте, избегавање препрека, позиционирање, аутоматизовано прикупљање података, заказивање задатака и даљинско праћење на нивоу који захтева пројекат.
- Terrain:Које површине, степенице, косине и препреке робот мора да пређе?
- Задатак:Коју физичку акцију или информације робот мора да пружи?
- Payload:Коју опрему треба носити и колико је тешка?
- Снага:Колика је комбинована потреба за електричном енергијом платформе и инсталиране опреме?
- аутономија:Који делови оперативног тока посла захтевају аутоматизовано извршење?
- Окружење:Какви услови температуре, прашине, влаге, вибрација или удара се очекују?
- Одржавање:Како ће се сензори, батерије, ноге и друге компоненте прегледати и сервисирати?
Принцип избораНајбоља платформа није нужно она са најдужим листом спецификација. То је онај чија мобилност, сенсинг, снага, интеграција опреме, аутономија и карактеристике одржавања одговарају стварном радном окружењу.
Како изгледа структурирани процес имплементације?
Структурирани процес имплементације помаже да се општи концепт роботике претвори у оперативни систем са јасним техничким захтевима. Ово је посебно важно за индустријске примене јер робот мора да ради са постојећим окружењем, опремом, процедурама и системима података.
- Дефинишите оперативни сценарио:Снимите распоред локације, терен, услове околине, оперативне руте и циљне задатке.
- Идентификујте потребну опрему:Одредите које су камере, термални сензори, уређаји за животну средину, јединице за осветљење или комуникациони модули потребни.
- Одредите системске параметре:Потврдите тежину, димензије, захтеве за напајањем, интерфејсе података, положаје уградње и приступ за одржавање.
- Изградите оперативни пут:Дефинишите области, контролне тачке, навигационе путање и редослед инспекције које захтева апликација.
- Потврдите мобилност:Процените кретање на стварном терену, укључујући степенице, падине, препреке и прелазне површине.
- Потврдите опрему:Проверите квалитет слике, очитавања сензора, комуникацију и стабилност опреме током кретања.
- Успоставите оперативне процедуре:Дефинишите пуњење, одржавање, преглед података, интервенцију и процедуре за хитне случајеве.
Тестирање локације је важно
Лабораторијски тестови не могу да репродукују сваку карактеристику стварног објекта. Робот треба проценити у репрезентативним условима рада кад год је то практично.
Тестирање локације може открити детаље које је тешко идентификовати током општег развоја. Коридор може бити ужи од очекиваног. Степениште може имати необичну висину. Одређена површина може пружити мање вучне силе. Услови осветљења могу смањити перформансе камере.
Ови налази се затим могу користити за прилагођавање планирања руте, постављања опреме, конфигурације сензора или оперативних процедура.
Радни токови података треба да буду дизајнирани са роботом
Аутоматизација инспекције производи вредност само када се прикупљене информације могу користити. Користан систем треба да дефинише како се слике и очитавања сензора чувају, како су повезани са локацијама, како се идентификују абнормалности и како оператери прегледају резултате.
За периодичне инспекције, историјски записи такође могу пружити основу за поређење. Робот може да прикупља податке користећи сличне руте и тачке гледишта, што олакшава идентификацију промена током времена.
Одржавање мора бити део примене
Мобилни робот садржи механичке и електронске компоненте које доживљавају понављане покрете. Ноге, зглобови, мотори, сензори, конектори, батерије и заштитна кућишта захтевају одговарајуће одржавање.
Рутинска инспекција стога треба да буде укључена у оперативни план од почетка. Једноставан приступ кључним компонентама и јасне процедуре замене могу учинити дуготрајнији рад практичнијим.
Који је будући правац индустријске четвороножне роботике?
Развој индустријске четвороножне роботике се креће ка већој аутономији, бољој еколошкој свести, јачој интеграцији опреме и софтверу који је више специфичан за апликације. Централни правац не само да омогућава да роботи боље ходају, већ им омогућавају да обављају комплетне оперативне токове са мање ручне интервенције.
Паметније отелотворено деловање
Од робота се све више очекује да комбинују перцепцију и кретање уместо да их третирају као засебне функције. Платформа може да користи информације о животној средини да одлучи где да се креће, како да избегне препреке и где да изврши задатак.
Ово ствара ближу везу између физичког робота и софтвера који га контролише. Резултат може бити прилагодљивије кретање у срединама које се не могу у потпуности представити фиксном рутом.
More intelligent inspection
Како камере и сензори прикупљају више информација, аутоматска анализа постаје све кориснија. Препознавање засновано на вештачкој интелигенцији може помоћи да се идентификују унапред дефинисани визуелни услови, организују слике инспекције и истакне области које заслужују додатни преглед.
На пример, систем може бити дизајниран да препозна одабране аномалије опреме, промене површине или друге услове дефинисане апликацијом. Људски оператери се тада могу фокусирати на верификацију и доношење одлука, а не на преглед сваке слике са једнаком пажњом.
Већа модуларност
Будуће индустријске платформе ће вероватно подржавати шире комбинације опреме. Једна роботска база може да прими различите сензоре за инспекцију, модуле животне средине, комуникациону опрему или уређаје специфичне за задатак.
Ово захтева више стандардизованих механичких и електричних интерфејса, а истовремено омогућава прилагођавање тамо где то захтевају специјализовани пројекти.
Интеграција са индустријским информационим системима
Следећа фаза индустријске роботике ће вероватно повезати физички рад са дигиталним системима управљања. Информације које генерише робот могу се комбиновати са записима опреме, распоредима одржавања, мапама, историјом инспекција и другим дигиталним подацима.
Ово омогућава роботу да постане део већег индустријског тока посла уместо да функционише као изолована машина.
Виша аутономија Више задатака се може обавити кроз аутономну навигацију, планирање руте, избегавање препрека и планиране операције.
Боља перцепција Више сензора и интелигентне анализе могу пружити богатије информације о опреми и окружењу.
Дубља интеграција Роботске платформе могу повезати мобилност, сензоре, напајање, податке и индустријски софтвер у потпунији оперативни радни ток.
Од мобилне машине до интелигентне оперативне платформе
Дугорочна вредност четвороножне роботике лежи у комбинацији физичке мобилности и дигиталне интелигенције. Робот који може ходати по тешком терену пружа физички приступ. Сензори дају информације. Аутономна контрола обезбеђује поновљивост. Анализа заснована на вештачкој интелигенцији може помоћи у тумачењу прикупљених података. Индустријски софтвер повезује те резултате са ширим радним токовима.
Свака од ових могућности је корисна независно, али њихова комбинација ствара много способнију платформу. Што су ближе интегрисани, више апликација може бити подржано без редизајнирања целог система за сваки нови задатак.
Принцип окренут будућностиПравац индустријске четвороножне роботике је ка системима оријентисаним на задатке који комбинују мобилност, перцепцију, аутономни рад, модуларну опрему и интелигенцију података унутар једне координисане платформе.
Често постављана питања
Шта је индустријски четвороножни робот?
То је четвороножна мобилна роботска платформа дизајнирана за професионалне задатке као што су инспекција, надзор, прикупљање података и рад у окружењима у којима конвенционални роботи на точковима могу имати потешкоћа у навигацији.
Зашто су четвороножни роботи погодни за неравне терене?
Четири индивидуално контролисане ноге пружају више могућности за постављање стопала и држање тела. Ово може помоћи платформи да преговара о степеницама, падинама, празнинама, лабавим површинама и другим променама на терену у оквиру својих дефинисаних оперативних способности.
Може ли четвороножни робот да ради аутономно?
Да. У зависности од архитектуре система, аутономне функције могу укључивати перцепцију животне средине, позиционирање, планирање руте, избегавање препрека, извршавање задатака и прикупљање података. Одговарајући ниво аутономије зависи од примене и окружења.
Који сензори се могу инсталирати на четвороножној платформи?
Могућа опрема укључује камере са видљивим светлом, системе за термовизију, сензоре дубине или домета, уређаје за праћење животне средине, системе осветљења, комуникационе модуле и другу опрему специфичну за задатке. Тачна конфигурација зависи од платформе и апликације.
Да ли се четвороножни робот може користити за индустријску инспекцију?
Да. Може да подржи рутинску инспекцију индустријских објеката, опреме, инфраструктуре, тунела, радионица и других области праћењем дефинисаних рута и прикупљањем визуелних, термичких или других сензорских података.
Може ли се термовизија интегрисати са роботом?
Да. Термално снимање се може користити заједно са конвенционалним камерама када су температурне разлике релевантне за задатак инспекције. Сензор, положај уградње, захтев за напајањем и интерфејс података треба проценити као део комплетног система.
Може ли се роботу додати додатна опрема?
Многе професионалне платформе могу подржати модуларну опрему, под условом да додате компоненте остану унутар дефинисаних механичких, електричних, тежина и граница интерфејса. За специјализоване конфигурације могу бити потребне прилагођене заграде или друге компоненте интеграције.
Шта треба узети у обзир пре избора платформе?
Важни фактори укључују терен, захтеве за степеницама и нагибима, радно окружење, тежину носивости, захтеве сензора, потражњу за енергијом, аутономне функције, радни ток података, приступ одржавању и услове комуникације.
Може ли иста платформа подржавати различите апликације?
Да. Модуларни дизајн може омогућити да се инсталирају различити сензори и опрема за инспекцију, праћење, мерење животне средине или друге дефинисане индустријске задатке. Доступна конфигурација зависи од архитектуре робота и захтева опреме.
Како се подаци инспекције могу користити након роботске патроле?
Прикупљене слике и очитавања сензора могу се повезати са локацијама и тачкама инспекције, а затим прегледати за унапред дефинисане услове. Историјски записи такође могу подржати поређење између циклуса инспекције и помоћи у организацији накнадног рада.
Да ли аутономни рад уклања потребу за оператерима?
Није нужно. Аутоматизација може да смањи континуирану ручну контролу, али оператери могу и даље бити потребни за надзор, руковање изузетцима, одржавање, необичне налазе и задатке изван дефинисаних оперативних способности робота.
У којим окружењима се могу користити индустријски четвороножни роботи?
Потенцијалне примене укључују фабрике, радионице, тунеле, индустријске објекте, инфраструктурне локације, неравне спољашње површине и друге локације где је потребна мобилна инспекција или прикупљање података. Стварна прикладност зависи од услова околине и спецификација платформе.
Разговарајте о пројекту четвороножне роботике
Поделите услове терена, задатак инспекције, захтеве опреме, тежину носивости, радно окружење или аутономне функције потребне за вашу примену.
контактирајте нас да разговарамо о захтевима вашег пројекта